


Što je ručno žigosanje matrica za prijenos i zašto je to važno
Kada primite ponudu alata za ažigosani metalni dio, stavke retka rijetko objašnjavaju filozofiju procesa koja stoji iza cijene. Jedna od najčešće pogrešno shvaćenih metoda koja stoji iza tih brojeva je ručno utiskivanje matrice za prijenos, proces koji spaja preciznost oblikovanja na više-stanica s-ručnom kontrolom operatera. Bilo da ste proizvodni inženjer koji procjenjuje metode proizvodnje ili kupac koji pokušava dekodirati ponudu dobavljača, razumijevanje ovog procesa mijenja način na koji čitate svaki citat koji vam se nađe na stolu.
Definiranje ručnog utiskivanja matrice za prijenos
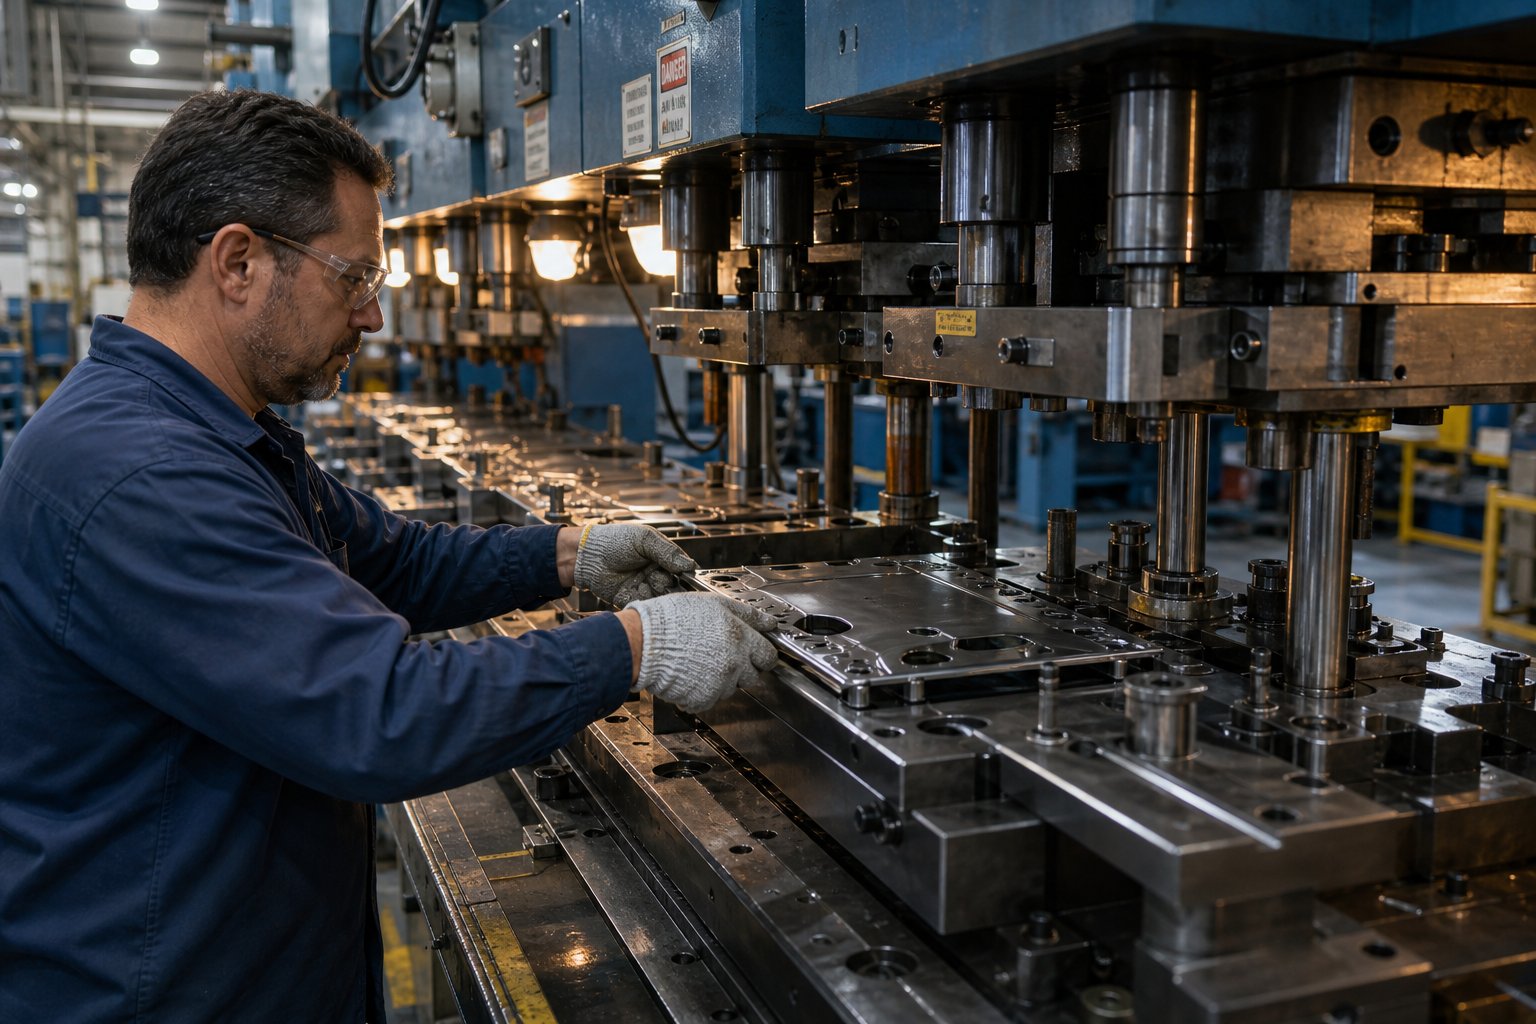
Ručno utiskivanje matrice za prijenos je proces oblikovanja metala u kojem ljudski operater fizički pomiče pojedinačne izratke između odvojenih stanica matrice unutar preše, pri čemu svaka stanica izvodi različite operacije kao što je izrezivanje, izvlačenje, bušenje ili obrezivanje dok se ne postigne konačna geometrija dijela.
Nekoliko pojmova ima tendenciju da se zapetljaju u razgovoru, pa ih razvrstajmo. Aprijenosna matricaodnosi se na sam alat, skup neovisnih matrica dizajniranih da postupno formiraju dio. Aprijenosni tisakje stroj koji sadrži te stanice i osigurava tonažu za oblikovanje.Transferno žigosanjeje šira kategorija procesa. Kada riječ "ručno" stoji ispred bilo kojeg od ovih, to signalizira da se kretanje dijela između stanica oslanja na vještog operatera, a ne na robotske ruke ili mehaničke prste.
Kako se razlikuje od automatiziranog prijenosa i progresivnih matrica
Zamislite progresivnu postavu matrice: kontinuirana metalna traka prolazi kroz niz stanica, a dio ostaje povezan s tom trakom do konačnog prekida. Sama traka djeluje kao transportni mehanizam. Kod automatiziranog prijenosnog žigosanja, pojedinačni se obrasci pomiču između stanica putem mehaničkih hvataljki ili robotskih sustava bez ljudske intervencije.
Ručni prijenos nalazi se između ovih pristupa. Poput automatiziranog prijenosa, obradak je slobodan pojedinačni proizvod, a ne dio kontinuirane trake. To omogućuje rotiranje, okretanje ili premještanje dijela između stanica, omogućujući složene geometrije koje progresivne matrice s -uvlačenjem trake jednostavno ne mogu proizvesti. Kritična razlika je u tome što obučeni operater upravlja svakim prijenosom, koristeći taktilnu povratnu informaciju i vizualni pregled u svakoj fazi. Nema robotskih hvataljki, nema programabilnih putanja kretanja, samo iskusne ruke vođene znanjem o procesu.
Progresivni matrice ističu se velikim-volumenom, manjim dijelovima. Automatizirane prijenosne linije obrađuju velike ili složene dijelove proizvodnim brzinama. Ručni prijenos zauzima prostor gdje složenost dijela zahtijeva slobodnu-manipulaciju stanjem, ali količine ili proračuni ne opravdavaju kapitalna ulaganja u automatizaciju.
Zašto je ovaj proces još uvijek važan u modernoj proizvodnji
Možda se pitate zašto bi se bilo koja trgovina oslanjala na ručno rukovanje dijelovima u eri industrije 4.0. Odgovor je ekonomičnost i fleksibilnost. Ne izlazi svaki žigosani dio u količinama od 500 000 godišnje. Nema svaki projekt vrijeme ili proračun za robotsku integraciju. I ne ostaje svaka geometrija dijela dovoljno dugo zamrznuta da opravda automatizirani alat.
Ručno utiskivanje matrica za prijenos i dalje je relevantno za malu{0}}do-srednju proizvodnju, provjeru valjanosti prototipa i dijelove čija veličina ili složenost oblikovanja isključuju progresivno uvlačenje trake. Operater postaje ugrađena-kontrolna točka kvalitete, hvatajući nedostatke materijala, pogrešno uvlačenje ili formiranje anomalija u stvarnom vremenu. Taj ljudski element uvodi varijabilnost, da, ali također uvodi prilagodljivost s kojom se kruta automatizacija ne može mjeriti.
Ovaj je članak inženjerski resurs-neutralan prema dobavljaču. Nema reklamiranja, nema favoriziranja marke. Cilj je dati vam tehnički i ekonomski okvir za procjenu pripada li ručni prijenos vašem sljedećem projektu i pomoći vam da vidite točno što se krije unutar te ponude alata.
Kako ručno utiskivanje matrice za prijenos radi korak po korak
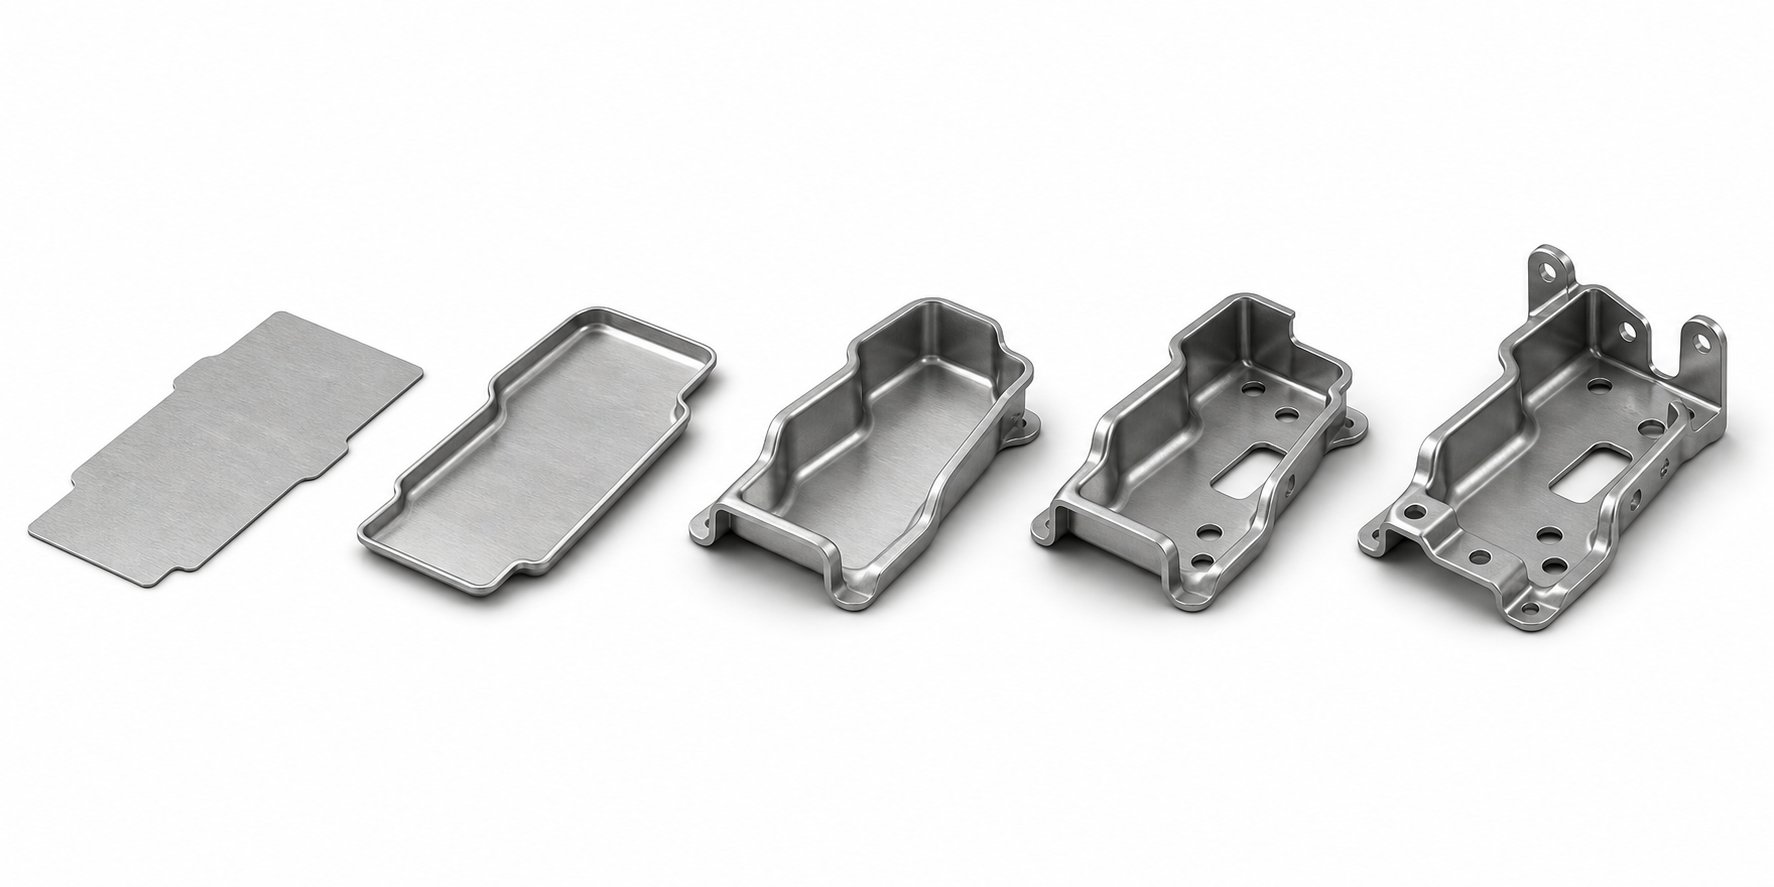
Zamislite sebe kako stojite pred novinarima. Hrpa ravnih metalnih praznina nalazi se s vaše lijeve strane. Postolje matrice se proteže ispred vas s tri, četiri, možda šest stanica poredanih u nizu, od kojih je svaka opremljena za izvođenje specifične operacije oblikovanja. Vaš je zadatak provesti komad metalnog lima kroz svaku stanicu, pretvarajući ga iz ravnog izratka u gotov tro-dimenzionalni dio. To je korak po korak proces utiskivanja matrice za prijenos u njegovom najbitnijem obliku, a svaki pokret koji napravite ima posljedice za točnost dimenzija i kvalitetu dijela.
Utovar i rad prve postaje
Ciklus počinje pripremom slijepog uzorka. Ovisno o postavkama trgovine, prazni dijelovi stižu ili prethodno-izrezani u zasebnoj operaciji presađivanja ili izrezani iz zaliha u kolutima offline i složeni na paletu u blizini preše. Operater odabire izravan proizvod, vizualno ga pregledava da li ima površinskih defekata ili neravnina i postavlja ga na elemente za lociranje prve matrice. Ovi lokatori, obično pilot klinovi ili blokovi gnijezda, osiguravaju precizno poravnanje blanka prije ciklusa preše.
Dok slijepo mjesto sjedi, operater aktivira hod preše pomoću dvo-kontrole (sigurnosni zahtjev koji drži obje ruke podalje od matrice). Ovan se spušta, a prva stanica obavlja svoju operaciju. U mnogim slučajevima, ova početna stanica rukuje crtežom ili formom koja uspostavlja primarni oblik dijela. Materijal se gura u šupljinu matrice, stvarajući dubinu i konturu na mjestu gdje je ravna ploča postojala nekoliko trenutaka prije.
Kako se klip uvlači, podizači dijelova ugrađeni u donju matricu podižu obradak iznad površine matrice. Ovo je operaterov znak. Djelomično formirani dio sada je dostupan za podizanje, dok se nalazi blago podignut na podizačima-opterećenim oprugom koji olakšavaju hvatanje i smanjuju rizik da dio zaglavi u šupljini.
Prijenos između-stanica i tijek rada operatera
Ovdje ručni element uistinu definira proces. Operater poseže unutra, hvata obradak, podiže ga iz prve stanice i premješta u sljedeću. Ovo zvuči jednostavno, ali zahtijeva razvijenu vještinu. Dio se mora pravilno orijentirati, postaviti precizno na značajke za lociranje sljedeće stanice i čisto otpustiti prije nego što dođe do sljedećeg udarca.
Svaka stanica izvodi različitu operaciju u pažljivo planiranom slijedu dizajniranom za postupno oblikovanje dijela bez prenaprezanja materijala. Tipičan tijek rada s više-stanica mogao bi izgledati ovako:
- Stanica 1 - izvlačenje:Ravna izrada se oblikuje u početni oblik čaše ili školjke, čime se utvrđuje dubina i osnovna kontura dijela.
- Stanica 2 - Ponovno nacrtaj ili reformiraj:Nacrtani oblik dodatno se pročišćava, produbljuje ili preoblikuje na uže radijuse i definiranije značajke.
- Stanica 3 - Pierce:Rupe, utori ili druge unutarnje značajke se buše u djelomično oblikovani dio dok se drži u kontroliranom položaju.
- Stanica 4 - prirubnica ili oblik:Rubovi su savijeni, obrubljeni ili kovani do konačne geometrije i specifikacija dimenzija.
- Stanica 5 - Trim:Višak materijala s vučne prirubnice ili perimetra se odsiječe, uspostavljajući konačni vanjski profil.
Između svake stanice operater obavlja brzi vizualni pregled. Je li ždrijeb ujednačen? Stvaraju li se pukotine ili bore? Je li operacija probijanja proizvela čiste rupe bez pretjeranog srha? Ova ugrađena -vrata kvalitete ono je što tijek rada ručne matrice čini jedinstvenim. Automatizirani sustav oslanja se na senzore i inspekciju nakon-procesa. Vješt operater otkriva suptilne anomalije vidom i dodirom u stvarnom vremenu, često hvatajući probleme prije nego što pređu u otpad.
Uloga operatera u utiskivanju kalupa za prijenos nadilazi jednostavno rukovanje materijalom. Iskusni rukovatelji preše razvijaju taktilnu osjetljivost na to kako se dio "osjeća" tijekom postavljanja. Dio koji ne sjeda glatko u lokatore može ukazivati na istrošenost alata, pomak dimenzija zbog varijacije materijala ili problem s oblikovanjem od prethodne stanice. Ta povratna petlja, koja se javlja pri svakom prijenosu, funkcionira kao kontinuirano praćenje u-procesu.
Završno oblikovanje, obrezivanje i izbacivanje dijela
Posljednja stanica obično upravlja završnim operacijama podrezivanja, kovanja ili ponovnog uboda koje dovode kritične dimenzije u toleranciju. Kovanje primjenjuje veliku lokaliziranu silu za izoštravanje značajki, izravnavanje površina ili postizanje čvrste kontrole dimenzija na određenim područjima. Operacija restrike re-oblikuje značajke koje su se možda malo vratile nakon početnog oblikovanja.
Nakon što završi posljednji hod preše, operater uklanja gotov dio i stavlja ga u spremnik za sakupljanje ili stanicu za inspekciju. U nekim postavkama, ovo konačno uklanjanje služi i kao još jedna provjera kvalitete, pri čemu operater mjeri dio u odnosu na ide/ne{1}}učvršćenje prije nego što napusti prostor za prešanje.
Tijekom cijelog ovog ciklusa, kontrole preše i sigurnosni sustavi podržavaju tijek rada operatera. Pokretanje s dvije- ruke spriječava rotiranje klipa dok su ruke u području matrice. Svjetlosne zavjese pružaju sekundarnu zaštitu, zaustavljajući prešu ako tijelo operatera prekine ravninu senzora u pogrešnom trenutku. Značajke poravnanja matrice kao što su igle za vođenje i blokovi pete, kao što je primijetioČasopis MetalForming, osigurati da se gornja i donja polovica matrice precizno susreću bez obzira na mehaničko stanje preše.
Vremena ciklusa u ručnom prijenosu obično se kreću od nekoliko sekundi do više od jedne minute po postaji, ovisno o veličini dijela, složenosti i broju stanica. U usporedbi s automatiziranim prijenosnim sustavima koji pokreću 15 do 45 udaraca u minuti, ručni pristup znatno je sporiji. Ali brzina nije bitna. Vrijednost leži u fleksibilnosti, nižim kapitalnim zahtjevima i sposobnosti operatera da se u hodu prilagodi varijacijama procesa.
Ono -po-korak po korak otkriva proces u kojem je ljudska prosudba ugrađena u svaku fazu. Kompromis-između propusnosti i prilagodljivosti oblikuje svaku odluku o tome kada ručni prijenos ima smisla, a taj-odnos postaje osobito oštar kada ga usporedite s drugim metodama žigosanja direktno.
Kada odabrati ručni prijenos umjesto drugih metoda žigosanja
Svaka metoda žigosanja postoji jer rješava određeni skup ograničenja bolje od alternativa. Izazov za inženjere i kupce je usklađivanje pravog procesa s njihovim stvarnim proizvodnim scenarijem, a ne zadano ono za što se dobavljač slučajno specijalizirao. Odabir između ručnog prijenosa i progresivnog žigosanja matrica, automatiziranog prijenosa ili pristupa složenim matricama svodi se na pregršt mjerljivih varijabli: veličinu dijela, godišnji volumen, geometrijsku složenost, proračun i vremenski okvir.
Ručni prijenos naspram progresivnog žigosanja
Progresivne matrice drže izradak pričvršćenim za noseću traku tijekom cijele sekvence oblikovanja. Ta traka djeluje i kao transportni mehanizam i kao položajna referenca. Djeluje lijepo za manje dijelove koji se proizvode u velikim količinama, ali nameće stroga ograničenja. Ako je vaš dio prevelik za učinkovito uvlačenje trake, ili ako zahtijeva duboko izvlačenje koje bi poderalo noseću traku, progresivna obrada alata jednostavno nije izvediva.
Ručni prijenos u potpunosti uklanja traku. Svaki uložak je slobodni pojedinačni komad, što znači da ga operater može rotirati, okrenuti ili premještati između stanica. Dijelovi koji zahtijevaju operacije na višestrukim stranama, oblikovanje dubokih šupljina ili asimetrične geometrije koje zahtijevaju preorijentaciju postaju ostvarivi. Kompromis-su brzina i cijena rada. Progresivno utiskivanje proizvodi dijelove brzinom kojoj se ručne metode ne mogu približiti, a komponenta rada po-dijelu pada gotovo na nulu u dobro-progresivnoj liniji.
Kada koristiti ručni prijenos matrice umjesto progresivnog? Kada geometrija vašeg dijela zahtijeva slobodnu-manipulaciju stanjem, kada godišnje količine padnu ispod praga gdje se ulaganje u progresivne alate isplati ili kada se dizajn još uvijek razvija i potrebna vam je fleksibilnost za izmjenu operacija stanice bez odbacivanja cijele progresivne trake.
Ručni prijenos u odnosu na automatske prijenosne linije
Automatizirani prijenosni sustavi koriste mehaničke prste ili robotske ruke za pomicanje dijelova između stanica pri proizvodnim brzinama od 15 do 45 udaraca u minuti. Oni kombiniraju geometrijsku fleksibilnost prijenosnih matrica s dosljednošću protoka automatizacije. Zvuči idealno, zar ne?
Kvaka je kapitalna investicija i vrijeme isporuke. Automatizirane prijenosne linije zahtijevaju značajnu prethodnu potrošnju na robotiku, programiranje, integraciju i kraj--alata za ruke specifične za svaki dio. Ta se investicija obilato vraća pri velikim količinama, ali stvara-prag ravnomjernosti ispod kojeg je ručni rad ekonomičniji. Za mnoge proizvođače ta križna točka nalazi se negdje u rasponu od 50 000 do 150 000 dijelova godišnje, ovisno o složenosti dijelova, vremenu ciklusa i stopama rada.
Ručni prijenos također nudi brže postavljanje za uvođenje novih dijelova. Nema robotskog programiranja staze, dizajna hvataljki i otklanjanja pogrešaka integracije. Iskusni rukovatelj može započeti s radom novog seta matrica uz minimalno vrijeme izmjene. Za kratke proizvodne serije, inženjerske uzorke ili proizvodnju mostova dok se izrađuje automatizirani alat, ručno rukovanje pruža trenutnu sposobnost bez vremena automatizacije.
Matrica odlučivanja za odabir metode žigosanja
Sljedeća tablica organizira ključne kriterije odabira kroz četiri uobičajena pristupa žigosanju. Koristite ga kao vodič za odabir metode utiskivanja matrice za prijenos kako biste suzili svoje mogućnosti prije angažiranja dobavljača za detaljne ponude.
| Kriteriji | Ručni prijenos | Automatizirani prijenos | Progresivni Die | Compound Die |
|---|---|---|---|---|
| Raspon veličine dijela | Srednje do velike | Srednje do velike | Mali do srednji | Mali do srednji |
| Idealan godišnji volumen | 1,000 - 50,000 | 50,000 - 500,000+ | 100,000+ | 10,000 - 200,000 |
| Geometrijska složenost | Visoko (više{0}}oblikovanje, duboko izvlačenje) | Visoko (više{0}}oblikovanje, duboko izvlačenje) | Umjereno do visoko (ograničeno formatom trake) | Nisko (ravni ili jednostavni zavoji) |
| Vrijeme izrade alata | 6 - 12 tjedana | 12 - 20 tjedana (uključuje integraciju automatizacije) | 8 - 16 tjedana | 4 - 8 tjedana |
| Kapitalna ulaganja | Niska do umjerena (samo trošak) | Visoko (matrice + robotika + integracija) | Umjereno do visoko (kompleksna trakasta matrica) | Niska |
| Fleksibilnost za promjene dizajna | Visok (pojedinačne stanice lako se mijenjaju) | Umjereno (možda će biti potrebno reprogramiranje) | Niska (promjene izgleda trake su skupe) | Umjereno |
| Stopa propusnosti | Nisko (tempom operatera) | Visoko (15 - 45 SPM) | Visoko (20 - 60+ SPM) | Umjereno do visoko |
| Ovisnost o operateru | visoko | Niska | Niska | Niska do umjerena |
Iz ove usporedbe proizlazi nekoliko obrazaca. Ručni prijenos zauzima posebnu nišu: geometrijski složeni dijelovi u količinama premalim da bi se opravdala automatizacija ili projekti gdje fluidnost dizajna zahtijeva alate koji se mogu prilagoditi bez velikog ponovnog ulaganja. To nije najbrži način. Nije najjeftiniji na razini. Ali popunjava prazninu koju niti jedan drugi pojedinačni pristup ne pokriva tako ekonomično za svoj ciljani raspon volumena.
Ograničenja zaslužuju iskreno priznanje. Varijabilnost operatora utječe na dosljednost ciklusa. Umor tijekom dugih smjena može pogoršati kvalitetu. Protok nikada neće odgovarati automatiziranim alternativama. Ako vaše predviđanje pokazuje da se količine penju iznad 50.000 dijelova godišnje sa stabilnom geometrijom, usporedba ručnog i automatskog prijenosnog kalupa počinje favorizirati automatizaciju isključivo zbog ekonomije po-dijela.
Prava odluka nije samo o tome koja je metoda danas najjeftinija. Radi se o tome koja metoda trenutno odgovara vašoj proizvodnoj stvarnosti, a istovremeno ostavlja održiv put prema naprijed kako količine rastu. Ta-leća koja gleda naprijed važna je posebno kada počnete procjenjivati koje materijale i geometrije proces zapravo može obraditi unutar svoje granice tolerancije.
Materijali, tolerancije i prikladnost geometrije dijelova
Odabir prave metode žigosanja samo je pola jednadžbe. Druga polovica je znati rade li vaš materijal, debljina i geometrija dijela zapravo unutar mogućnosti te metode. Ručno utiskivanje matrice za prijenos je svestrano, ali nije univerzalno. Određeni metali ponašaju se bolje na više stanica za oblikovanje, određene mjere stvaraju izazove rukovanju operaterima, a određene geometrije zahtijevaju više stanica nego što proces može ekonomski opravdati. Razumijevanje ovih granica pomaže vam da izbjegnete citate alata koji se temelje na pretpostavkama koje se ne podudaraju sa stvarnošću vašeg dijela.
Metali i legure pogodni za ručni prijenos
Najbolji materijali za prijenos matrice imaju zajedničku osobinu: podnose više{0}}fazno oblikovanje bez pucanja, pretjeranog povratnog povrata ili -otvrdnjavanja do točke u kojoj ih sljedeće stanice ne mogu dalje oblikovati. Budući da svaka stanica u postavci ručnog prijenosa izvodi različite operacije na slobodno-stojećem obrascu, materijal mora održati dovoljnu duktilnost kroz cijeli slijed oblikovanja kako bi postigao konačnu geometriju bez greške.
Blagi čelik (klase poput DC01 do DC06) ostaje radni konj. Njegova visoka sposobnost oblikovanja, predvidljivo ponašanje i niska cijena čine ga idealnim za strukturne nosače, kućišta i-štancane opće namjene. Nehrđajući čelik (304, 316, 430) nudi otpornost na koroziju, ali zahtijeva veću tonažu preše i uvodi više opruge, što znači dodatne stanice za ponovno zatvaranje ili kalibraciju. Aluminijske legure (serije 1xxx, 3xxx, 5xxx, 6xxx) lako se oblikuju i imaju manju težinu, ali njihova sklonost žučenju o površine alata zahtijeva pažljivo upravljanje podmazivanjem i ponekad specijalizirane premaze za kalupe.
Bakar i mjed dobro utiskuju električne i dekorativne komponente, nudeći izvrsnu duktilnost i dosljedan protok materijala. Specijalne legure poput HSLA čelika (340-700 MPa) i naprednih čelika visoke čvrstoće (AHSS/DP/TRIP) sve su češći u automobilskim aplikacijama gdjetransfer die stampingomogućuje duboko izvlačenje i složene geometrije koje zahtijevaju ovi zahtjevni materijali. Međutim, materijali veće{1}}čvrstoće općenito trebaju više stanica za oblikovanje jer svako pojedinačno izvlačenje ili savijanje mora biti manje agresivno kako bi se izbjeglo pucanje.
Jedan čimbenik jedinstven za ručni prijenos: operater fizički rukuje radnim komadom između svake stanice. Materijali koji stvaraju oštre neravnine (tvrđi nehrđajući tipovi, AHSS) ili zadržavaju toplinu od trenja stvaraju ergonomske probleme. Trgovine koje prodaju ove legure često uključuju zahtjeve za rukavice, skidanje ivica između stanica ili modificirane tehnike rukovanja koje dodaju sekunde svakom ciklusu.
Rasponi debljina i razmatranja o mogućnosti oblikovanja
Debljina materijala izravno utječe na dvije stvari u ručnom prijenosu: što preša može oblikovati i što operater može obraditi. Opći raspon debljine metala za matrice za prijenos kreće se od 0,5 mm do 8,0 mm, iako se praktična prednost za ručne operacije donekle sužava na temelju veličine i težine dijela.
Tanji materijali (ispod 1,0 mm) se lako oblikuju, ali predstavljaju izazove pri rukovanju. Velika, tanka praznina je gibljiva i teško ju je točno postaviti u locirajuća gnijezda. Može se deformirati pod vlastitom težinom tijekom prijenosa, uvodeći nedosljednost dimenzija koju bi automatizirane hvataljke izbjegle. Deblji materijal (iznad 4,0 mm) zahtijeva znatno veću tonažu preše i proizvodi teže izratke koji brže zamaraju rukovatelje, posebno tijekom više-satnih smjena.
Ocjene sposobnosti oblikovanja određuju koliko agresivno svaka stanica može oblikovati materijal prije sljedećeg prijenosa. Visoko oblikovani materijal kao što je meki čelik s dubokim{1}}izvlačenjem-može postići konačnu geometriju u četiri faze, dok je za manje duktilnu nehrđajuću vrstu potrebno šest ili sedam faza da postigne isti oblik bez kidanja. Više stanica znači više prijenosa, dulja vremena ciklusa i veće kumulativno rukovanje operatera, a sve to uračunava se u vašu cijenu po-dijelu.
| Vrsta materijala | Tipičan raspon debljine | Ocjena sposobnosti oblikovanja | Uobičajene aplikacije |
|---|---|---|---|
| Blagi čelik (DC01-DC06) | 0.5 - 6.0 mm | visoko | Nosači, strukturna pojačanja, kućišta |
| Nehrđajući čelik (304, 316, 430) | 0.5 - 4.0 mm | srednje | Medicinska kućišta, ploče aparata, oprema za hranu |
| Aluminij (1xxx, 3xxx, 5xxx, 6xxx) | 0.5 - 5.0 mm | Visoko do Vrlo visoko | Odvodi topline, kućišta, lagani strukturni dijelovi |
| Bakar | 0.5 - 3.0 mm | visoko | Električne sabirnice, konektori, izmjenjivači topline |
| Mjed | 0.5 - 3.0 mm | visoko | Dekorativni okovi, električni kontakti, vodovodne armature |
| HSLA / AHSS (340-1500 MPa) | 0.8 - 8.0 mm | Niska do srednja | Strukturne komponente automobila, sigurnosni-kritični dijelovi |
Ostvariva odstupanja i zahtjevi prema tonaži preše
Mogućnost tolerancije je mjesto gdje tolerancije za ručno žigosanje trebaju iskren kontekst. Sam alat može izdržati male dimenzije. Podaci iz industrije pokazuju standardne proizvodne tolerancije od ±0,05 mm na oblikovanim elementima i ±0,03 mm na mjestima probušenih rupa, pri čemu stanice za precizno kovanje postižu ±0,02 mm na kritičnim površinama. Ovi brojevi se mogu postići ručnim prijenosom, ali uz upozorenje: dosljednost postavljanja operatera uvodi varijablu koju automatski sustavi eliminiraju.
Kada robot postavi dio u stanicu matrice, ponovljivost položaja je unutar stotinki milimetra svakog pojedinog ciklusa. Kada ljudski operater postavlja taj isti dio, ponovljivost ovisi o dizajnu značajke lociranja, vještini operatera i razinama umora. Dobro-dizajnirana gnijezda i pilotske igle to kompenziraju vođenjem dijela u točan položaj bez obzira na to koliko precizno ga operater ispusti. Ali ako vaš skup tolerancije zahtijeva točnost pozicioniranja iznad one koju pasivne značajke lociranja mogu nametnuti, vidjet ćete veće stope odbijanja u ručnim operacijama u usporedbi s automatskim ekvivalentima.
Za tolerancije bušenja, rupe iste-ravnine probušene u jednoj stanici pouzdano drže ±0,05 mm (približno ±0,002 inča) jer matrica interno obrađuje svu točnost položaja. Problemi se pojavljuju kada odnosi rupa-na-rupu obuhvaćaju više stanica, budući da svaki prijenos uvodi malu varijablu položaja. Čvrsto tolerantne značajke koje se odnose na sve stanice mogu zahtijevati kvalificirajuće operacije ili sekundarne pogotke veličine koji povećavaju troškove.
Zahtjevi za tonažu preše ovise o vrsti materijala, debljini i specifičnoj operaciji oblikovanja. Opće pravilo: operacije izvlačenja u mekom čeliku zahtijevaju otprilike 0,7 do 1,0 tonu po centimetru praznog opsega, dok probijanje zahtijeva približno 80% vlačne čvrstoće materijala pomnožene s površinom smicanja. Preše za prijenos kalupa obično se kreću od 200 do 1.500 tona, pri čemu većina ručnih aplikacija za prijenos pada u raspon od 200 do 600 tona budući da preše najveće tonaže obično opravdavaju automatizirano rukovanje.
Prikladnost geometrije dijela za ručno prijenosno utiskivanje povezuje se izravno s brojem stanica i težinom oblikovanja. Duboka izvlačenja (do 250 mm dubine na više stanica za ponovno crtanje), složene geometrije s više-savijanja i asimetrične značajke dobro funkcioniraju jer slobodno{3}}stojeći blank omogućuje puni pristup matrici od 360 stupnjeva. Međutim, svaka geometrijska značajka koja zahtijeva zasebnu operaciju oblikovanja dodaje još jednu stanicu i još jedan ručni prijenos. Dio sa šest različitih značajki koje zahtijevaju šest stanica je izvediv. Dio koji zahtijeva dvanaest stanica gura ekonomski slučaj prema automatizaciji jednostavno zato što kumulativni radni udio po komadu postaje previsok.
Međudjelovanje između izbora materijala, debljine, tolerancija i složenosti geometrije definira kako će vaš alat zapravo izgledati. I upravo ti čimbenici pokreću odluke o dizajnu alata koje većina kupaca nikada ne vidi u ponudi, posebice kako su postavljene matrice i koje značajke omogućuju rukovatelju postizanje dosljednih rezultata kroz tisuće ciklusa.
Dizajn alata za ručno utiskivanje matrice za prijenos
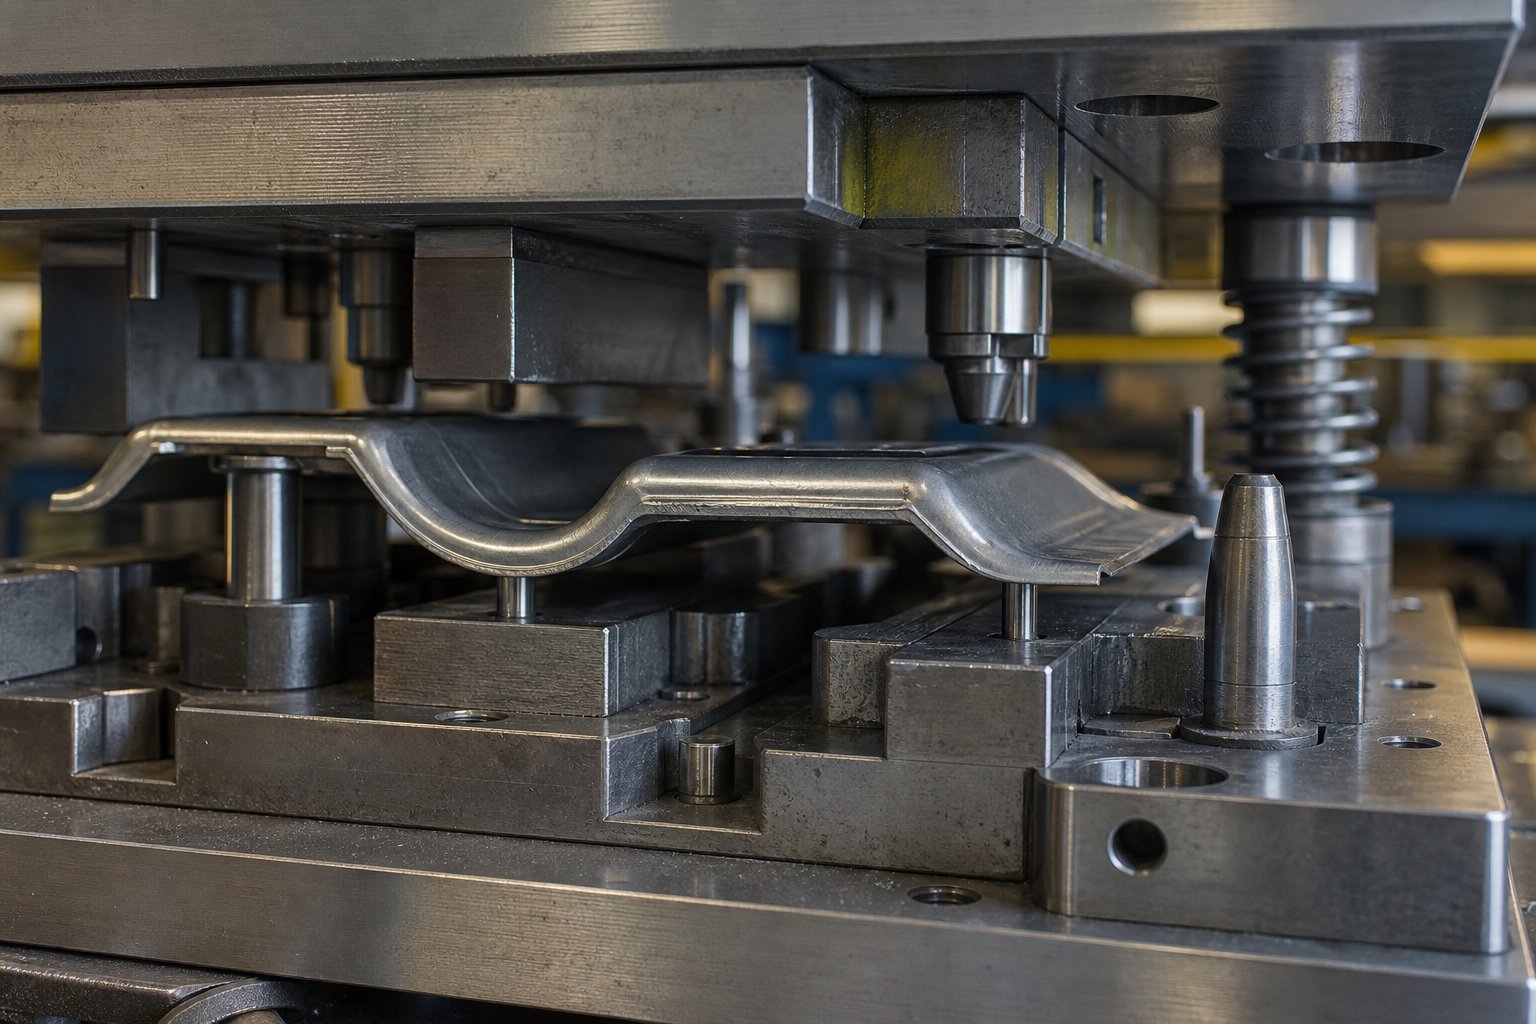
Ponuda alata može navesti broj stanica, vrstu materijala i tonažu preše, ali rijetko objašnjava filozofiju dizajna ugrađenu u samu matricu. Kada se dijelovi pomiču rukom, a ne robotskim prstima, mijenja se svaki aspekt rasporeda matrice. Razmak stanica se širi. Značajke lociranja imaju manje kutove ulaska. Točke hvatanja dijelova oblikovane su za ljudski zahvat, a ne za mehaničku silu stezanja. Ovi se detalji ne pojavljuju kao zasebne stavke, ali izravno utječu na cijenu alata, vrijeme ciklusa i konzistentnost vaših gotovih dijelova.
Raspored matrice za ručno rukovanje
U automatiziranim prijenosnim sustavima, stanice se mogu zbijeno zbiti jedna uz drugu jer mehaničke ruke slijede programirane putanje s ponovljivošću na milimetarskoj-razini. Duljina koraka, udaljenost od-do-centra između stanica, smanjena je na najmanju moguću mjeru kako bi se smanjilo putovanje prijenosa i maksimizirala brzina. Ručne operacije mijenjaju taj prioritet. Razmak između stanica mora odgovarati rukovateljevim rukama, trupu i liniji gledanja.
Zamislite da posegnete u postolje za prešanje kako biste djelomično formirani dio postavili na gnijezdo dok druga ruka još uvijek drži dio s prethodne stanice. Ako su stanice preblizu jedna drugoj, ruke operatera sudaraju se s komponentama matrice, klinovima za vođenje gornje papuče ili obratkom u susjednoj stanici. Dizajneri alata koji rade na konstrukcijskim značajkama matrice za ručni prijenos to objašnjavaju povećanjem duljine koraka iznad onoga što geometrija dijela striktno zahtijeva, dajući operateru fizički prostor za hvatanje, usmjeravanje i otpuštanje svakog obratka bez smetnji.
Visina matrice također je važna. U automatiziranim postavkama,visina dovodne linijeje optimiziran isključivo za brzinu mehanizma za prijenos i učinkovitost hoda. Za ručno rukovanje, površina matrice na koju operater stavlja i vadi dijelove mora sjediti na udobnoj radnoj visini, obično između struka i sredine -prsa. Ako postaje zahtijevaju od operatera da više puta posegne previsoko ili se sagne prenisko, umor se ubrzava, a točnost postavljanja opada tijekom smjene.
Raspored preše slijedi istu logiku. Setovi matrica postavljeni su tako da operater može pristupiti svim stanicama iz jednog stojećeg položaja ili uz minimalno bočno pomicanje. Za matrice s pet ili više stanica, raspored može raspoređivati zone preuzimanja i postavljanja kako bi kritični pokreti bili nadohvat ruke bez potrebe da se operater naginje preko površine matrice.
Lociranje značajki, gnijezda i pilot sustava
Ovdje je glavni izazov dizajna alata za ručno prijenosno utiskivanje: operater ne postavlja dijelove s robotskom preciznošću. Vješta osoba može postići ponovljivost postavljanja unutar 1-2 mm za dobrog dana, ali značajke lociranja u matrici moraju apsorbirati tu varijabilnost i svaki put voditi obradak u njegovu točno traženu poziciju.
Nekoliko elemenata dizajna to postiže:
- Pilot igle:Konusne igle koje zahvaćaju rupe prethodno probušene u dijelu. Operater ispušta obradak otprilike preko klinova, a konus ga vodi do točnog središta dok se dio spušta gravitacijom ili dok se matrica zatvara.
- Blokovi gnijezda:Konturirane donje površine kalupa oblikovane da odgovaraju trenutno oblikovanoj geometriji dijela. Dio -u obliku stošca, na primjer, automatski se ugnijezdi na odgovarajuće mjesto jednostavno kroz njegov oblik u interakciji sa šupljinom.
- Tračnice kolosijeka i graničnici:Fizički rubovi koji sprječavaju klizanje dijela izvan ispravnog položaja u X ili Y osi. Operater gura dio dok ne dodirne graničnik, eliminirajući nagađanje u jednom ili više smjerova.
- Držite{0}}pribadače:Opružne igle koje hvataju dio na mjestu nakon što ga rukovatelj otpusti, držeći ga stabilnim dok se gornja matrica ne spusti i uhvati izradak za oblikovanje.
- Vodite-u skošenjima:Veliki ulazni kutovi na značajkama gnijezda koji usmjeravaju dio prema središtu čak i ako je početni položaj operatera malo izvan-ciljne vrijednosti.
Kombinacija ovih značajki lociranja u alatima za prijenos matrice učinkovito stvara sustav u kojem je grubo ljudsko postavljanje rafinirano do preciznog pozicioniranja matrice. Što je bolji sustav lociranja, manje je vještina operatera potrebna po ciklusu, a dobiveni dijelovi postaju dosljedniji kroz proizvodne serije.
Jedno razmatranje dizajna specifično za ručni rad: značajke za lociranje ne mogu ometati prste operatera tijekom postavljanja. Gnijezdo koje savršeno hvata geometriju dijela, ali zahtijeva od operatera da provuče obradak između uskih-slobodnih zidova stvara petljanje i usporava vrijeme ciklusa. Dizajneri alata proširuju ulazne prostore i dodaju reljefne rezove tako da se dijelovi mogu ubaciti odozgo prirodnim pokretom ruke umjesto da se uvuku sa strane.
Zaobilaznice i elementi dizajna među-stanica
Zaobilazni zarezi u dizajnu matrice za utiskivanje služe specifičnoj funkcionalnoj svrsi koju mnogi citati alata nikada ne objašnjavaju. To su strojno obrađena reljefna područja u papučama matrice ili vodećim pločama koje omogućuju djelomično oblikovanim dijelovima prolaz između stanica bez ometanja susjednih komponenti alata. U progresivnom kalupu, nosač trake kontinuirano upravlja okomitim i vodoravnim pozicioniranjem. U radu prijenosa, dio putuje kroz otvoreni prostor između stanica, a svaka komponenta matrice koja strši na tom putu stvara prepreku.
Za ručni prijenos zaobilazni zarezi dobivaju dodatno značenje. Operater podiže dio gore i iz jedne stanice, pomiče ga bočno i spušta u sljedeću. Komponenta okomitog podizanja znači da dio mora očistiti sve gornje komponente matrice, ploče za skidanje ili klinove za vođenje na putu kretanja. Urezi urezani u ploče za skidanje ili reljef strojno izrađen u gornjim papučama stvaraju taj vertikalni zazor bez ugrožavanja strukturalnog integriteta alata.
Dodatni elementi dizajna među{0}}stanica koji se razlikuju između ručnih i automatiziranih matrica za prijenos uključuju:
- Položaj vodilice u gornjoj cipeli:Stupovi se gotovo uvijek nalaze u gornjoj polovici matrice, a ne u donjoj, držeći donju površinu matrice slobodnom za pristup operatera i eliminirajući prepreke na putu prijenosa dijela.
- Povećana otvorena visina:Hod preše i visina zatvaranja matrice specificirani su da osiguraju dovoljno otvorene dnevne svjetlosti između gornje i donje polovice matrice, dajući operateru vremena i prostora za postavljanje dijelova prije sljedećeg ciklusa.
- Podizači-na oprugu s produženim hodom:Dijelovi su podignuti više od šupljina za oblikovanje nego u automatiziranim postavkama, što ih čini lakšim za hvatanje bez posezanja duboko u džep matrice.
- Ergonomske površine za držanje na oblikovanim dijelovima:Dizajneri alata ponekad dodaju male ne-funkcionalne ravne zone ili prirubnice geometriji dijela posebno kako bi operaterima dali točku zahvata, s tim značajkama smanjenim u kasnijoj stanici.
- Vidljivost stanice:Komponente gornje matrice dizajnirane su da minimaliziraju vizualnu opstrukciju tako da operater može vidjeti značajke za lociranje i potvrditi pravilno postavljanje prije pokretanja prešanja.
- Usmjeravanje žlijeba za otpad:Otpad obrezivanja mora izaći iz matrice bez pada u zone prijenosa operatera ili zahtijevanja ručnog uklanjanja koje prekida ritam rukovanja.
Svaki od ovih elemenata povećava troškove konstrukcije kalupa. Veći razmak stanica znači veće papuče kalupa i veće ležajeve za prešu. Gornji-postavljeni stupovi vodilica zahtijevaju drugačije pristupe proizvodnji od standardnih donjih{3}}setova matrice. Prošireni podizači dodaju komponente i točke održavanja. Ovo nisu proizvoljni izbori dizajna; oni su izravan inženjerski odgovor na postojanje čovjeka u procesnoj petlji umjesto stroja.
Ravnoteža koju dizajneri alata postižu između preciznosti i ergonomije u konačnici oblikuje ono što plaćate za matricu i ono što plaćate po dijelu rada. Izrada matrice dizajnirane s lošim pristupom operatera mogla bi koštati manje, ali će proizvoditi sporije vrijeme ciklusa, više pogrešaka pri postavljanju i veće stope otpada. Taj kompromis-između prethodnog ulaganja u alate i tekuće učinkovitosti proizvodnje upravo je ekonomska zagonetka koja određuje hoće li ručni prijenos ostati isplativ-za vaše količine ili će brojke početi upućivati na automatizaciju.
Struktura troškova i ekonomika proizvodnje ručnog prijenosa
Ta ekonomska zagonetka sa strane alata ima zrcalnu sliku na proizvodnom pogonu. Svaka analiza troškova ručnog prijenosa matrice za utiskivanje na kraju dolazi do istog pitanja: pri kojem volumenu niže kapitalno ulaganje prestaje kompenzirati veći rad po-dijelu? Odgovor nije jedan broj. To je funkcija složenosti kalupa, plaća operatera, vremena ciklusa i broja dijelova koji su vam potrebni za amortizaciju vašeg alata. Većina citata alata zamagljuje ovaj odnos predstavljanjem paušalnog-troška bez otkrivanja ekonomskog-dijela koji određuje štedite li novac ili ga samo odgađate.
Ulaganje u alate i kapitalni troškovi
Matrice za ručni prijenos nose niža početna ulaganja od automatiziranih sustava za prijenos iz jednostavnog razloga: kupujete stanice za matrice bez robotike, programiranja, kraj--alata za ruke i integracijskog inženjeringa koji zahtijeva automatizacija. Matrica za ručni prijenos za umjereno složene dijelove mogla bi spadati u isti opći raspon kao i progresivna matrica sličnog broja stanica, dok bi automatizirana linija za prijenos za isti dio mogla zahtijevati dva do tri puta veća ulaganja nakon što uzmete u obzir mehaničke sustave rukovanja i integraciju kontrola.
Usporedba ulaganja u alat za prijenosnu matricu dodatno se razbija kada uzmete u obzir vrijeme isporuke. Alati za ručni prijenos obično se isporučuju za 6 do 12 tjedana jer sami gradite matrice. Automatizirani sustavi dodaju tjedne ili mjesece za dizajn hvataljki, programiranje pokreta, testiranje oticanja i otklanjanje pogrešaka integracije. Taj produljeni vremenski okvir nosi vlastitu cijenu u odgođenom proizvodnom prihodu i duljem vremenu-do-tržišta.
Složenost matrice i dalje utječe na osnovnu cijenu alata bez obzira na metodu prijenosa. Više stanica znači više alatnog čelika, više vremena obrade i više ciklusa isprobavanja. Matrica za ručni prijenos s pet-stanica košta više od matrice s tri-stanice iz istog razloga zbog kojeg veća kuća košta više od manje: više materijala, više rada, više inženjeringa. Broj stanica određen je geometrijom dijela i mogućnošću oblikovanja materijala, a ne time pomiče li dio robot ili osoba.
Po-pokretači troška dijela i razmatranja rada
Ovdje se stvarnost o-cijene ručnog prijenosa štancanja oštro razlikuje od automatiziranih alternativa. Theformula standardnog troškaza žigosane dijelove grupira materijal (45-55%), rad (15-25%), režijske troškove (10-20%), kvalitetu (2-8%) i pakiranje (2-5%) u jediničnu cijenu. U ručnom prijenosu, dionica rada značajno se proširuje u usporedbi s automatiziranim metodama jer je operater aktivno uključen u svaki pojedini ciklus.
Razmotrite pokretače troškova koji su spojeni na svaki proizvedeni dio:
- Vrijeme ciklusa:Ručni ciklusi prijenosa rade sporije od automatiziranih sustava. Tamo gdje robotska linija može proizvoditi 20 do 40 dijelova u minuti, ručni rad može proizvesti 2 do 8 dijelova u minuti, ovisno o broju stanica. Ta razlika izravno povećava cijenu rada po komadu.
- Plaće operatera:Kvalificirani novinari na zapadnim tržištima obično zarađuju 18-25 USD po satu. Svaka sekunda vremena ciklusa pretvara se u mjerljivi radni udio po dijelu. Ručni ciklus od 30 sekundi pri 20 USD/sat dodaje otprilike 0,17 USD samo u izravnom radu, prije opterećenja.
- Stope otpada:Varijabilnost operatera može proizvesti malo veće stope otpada nego automatizirani sustavi, posebno tijekom prijelaza smjena ili produženih vožnji gdje se nakuplja umor. Svaki rashodovani dio nosi punu cijenu materijala i obrade do točke odbijanja.
- Gornja granica propusnosti:Maksimalna dnevna proizvodnja ograničena je ljudskom brzinom, rasporedom odmora i strukturom smjena. Ne možete jednostavno pokrenuti ručne operacije brže kako biste zadovoljili porast potražnje bez dodavanja smjena ili operatera.
Troškovi materijala ostaju otprilike konstantni bez obzira na metodu prijenosa budući da isti slijep ubacuje i ručne i automatizirane stanice. Režijski troškovi, troškovi inspekcije kvalitete i pakiranja razlikuju se od trgovine do trgovine, ali ne mijenjaju se dramatično samo na temelju mehanizma prijenosa.
Analiza ravnomjernosti-u svim količinama proizvodnje
Ručni izračun-obima u odnosu na automatizirani izračun žigosanja slijedi predvidljivu logiku. Ručni prijenos ima niže fiksne troškove (ulaganje u alat), ali veće varijabilne troškove (rad po dijelu). Automatizacija mijenja taj omjer: visoki fiksni troškovi amortiziraju se kroz veliki volumen, s minimalnim varijabilnim radom po komadu. U nekoj točki križanja krivulje ukupnih troškova se sijeku.
Umjesto nuđenja izmišljenih brojeva ravnomjernosti koji u potpunosti ovise o vašoj specifičnoj situaciji, evo okvira za izvođenje ove analize na vašem vlastitom projektu:
- Izračunajte ukupni ručni trošak:Ulaganje u alat + (po-dio rada + materijal + opći troškovi) pomnoženo s predviđenim godišnjim volumenom.
- Izračunajte ukupni automatski trošak:Ulaganje u alate + kapital za automatizaciju + troškovi integracije + (materijal po-dijelu + minimalni rad + režijski troškovi) pomnoženo s predviđenom godišnjom količinom.
- Pronađite raskrižje:Riješite volumen pri čemu obje jednadžbe proizvode jednake ukupne troškove. Ispod tog volumena, ručni pobjeđuje. Iznad njega pobjeđuje automatizacija.
Nekoliko čimbenika podiže prag ravnomjernosti-više (u korist duljeg ručnog prijenosa): visoki troškovi integracije automatizacije, kratki životni ciklusi proizvoda u kojima alati neće raditi dovoljno dugo da bi se amortizirali, česte promjene dizajna koje bi zahtijevale reprogramiranje i dijelovi s geometrijom koji zahtijevaju skupe prilagođene alate-of-ruke. Čimbenici koji spuštaju prag niže (u korist ranije automatizacije): visoke lokalne stope rada, zahtjevi za kratkim vremenskim ciklusom, vrlo dosljedni zahtjevi za tolerancijom i planovi proizvodnje u više-smjena gdje umor operatera postaje varijabla kvalitete.
Za projekte koji se nalaze u blizini crossover zone, troškovi alata u rasponu od 5000 USD za jednostavne matrice do 100 USD,000+ za složene progresivne setove s više-stanica ilustriraju koliko širok može biti raspon ulaganja. Alat za ručni prijenos za dijelove umjerene-složenosti općenito se grupira u nižem dijelu tog raspona, što je upravo razlog zašto ostaje ekonomski privlačan za godišnje količine ispod 50.000 komada gdje se premija automatizacije ne može dovoljno razdijeliti da bi se opravdala.
Iskren zaključak: ručno utiskivanje matrice za prijenos nije jeftino po dijelu u mjerilu. Jeftin je ulazak. Niža prepreka za ulaganje u alate omogućuje vam brže pokretanje proizvodnje, provjeru valjanosti vašeg dizajna u stvarnim uvjetima i stvaranje prihoda dok prikupljate podatke o količini potrebni za opravdanje odluke o automatizaciji. Ta perspektiva životnog ciklusa, ručno pokretanje i skaliranje prema automatizaciji kako se potražnja dokazuje, oblikuje kako pametni inženjerski timovi planiraju svoja ulaganja u žigosanje od prvog dana.
Vještine rukovatelja, sigurnosni i ergonomski čimbenici u ručnom prijenosnom žigosanju
Ta niža prepreka ulasku u investicije u alate dolazi sa skrivenim troškom koji većina citata nikada ne navodi: ljudski element. Svaki dolar ušteđen na automatizaciji djelomično se nadoknađuje zahtjevima za vještinom rukovatelja zahtjevima operacija prijenosa matrice. Osoba koja stoji za tom prešom ne premješta samo metal između stanica. Izvode-provjeru kvalitete u stvarnom vremenu, održavaju točnost položaja kroz taktilnu povratnu informaciju i održavaju fizički učinak tijekom sati ponavljajućeg kretanja. Razumijevanje što to zahtijeva i kakve zaštite zahtijeva mijenja način na koji procjenjujete izvedivost i stvarne tekuće troškove ručnog prijenosa.
Zahtjevi za vještinu rukovatelja i obuka
Obuka operatera za ručni prijenos kalupa za utiskivanje znatno nadilazi osnovno rukovanje prešom. Kvalificirani operater treba pojmovno razumjeti redoslijed oblikovanja, znajući što svaka stanica radi s materijalom i zašto je redoslijed važan. To znanje nije dekorativno. To je ono što operateru omogućuje da otkrije kada nešto pođe po zlu na stanici tri prije nego što proizvede otpad na stanici pet.
Temeljne kompetencije uključuju:
- Formiranje razumijevanja niza:Razumijevanje kako materijal teče, gdje dolazi do stanjivanja i kako pravilno oblikovana međufaza izgleda u odnosu na onu koja pokazuje rane znakove pucanja ili naboranja.
- Prepoznavanje kvarova između stanica:Identificiranje pukotina na površini, teksture narančine kore koja ukazuje na prekomjerno istezanje, nepravilnosti u obliku srha na probušenim elementima i pomaka dimenzija zbog neusklađenosti stanice ili istrošenosti alata.
- Tehnika rukovanja različitim geometrijama dijelova:Hvatanje djelomično oblikovanih dijelova bez deformiranja tankih stijenki, rotiranje asimetričnih oblika radi ispravne orijentacije i postavljanje obradaka u značajke lociranja s dosljednom točnošću kroz stotine ponavljanja.
- Poznavanje kontrole tiska:Rukovanje biračima hoda, razumijevanje načina rada s jednim-hodom u odnosu na inčni način rada i znanje kada i kako koristiti funkcije zaustavljanja u nuždi.
Ova se vještina razvija mjesecima, a ne danima. Većina trgovina uparuje nove rukovatelje s iskusnim mentorima na dulje-razdoblje jačanja, počevši s jednostavnijim setovima kalupa (dvije ili tri stanice, bez tolerancija) prije napredovanja do složenog alata s više-stanica gdje preciznost postavljanja izravno utječe na usklađenost dijela. KaoOSHA 1910.217(f)(2)zahtijeva, poslodavci moraju osposobiti i uputiti rukovatelje u sigurnu metodu rada prije početka bilo kakve operacije, te odgovarajućim nadzorom osigurati da se slijede ispravni postupci.
Sigurnosni sustavi i protokoli za ručni prijenos
O sigurnosnim zahtjevima za žigosanje prijenosne matrice nema-pregovaranja. Kada ljudski operater posegne između polovica matrice kako bi postavio ili uzeo obradak, posljedice nenamjernog prešanja su teške. Svaka postavka ručnog prijenosa oslanja se na slojevitu zaštitu osmišljenu tako da niti jedan kvar ne rezultira ozljedom operatera.
Pravilno konfigurirana preša za ručni prijenos uključuje sljedeće sigurnosne elemente:
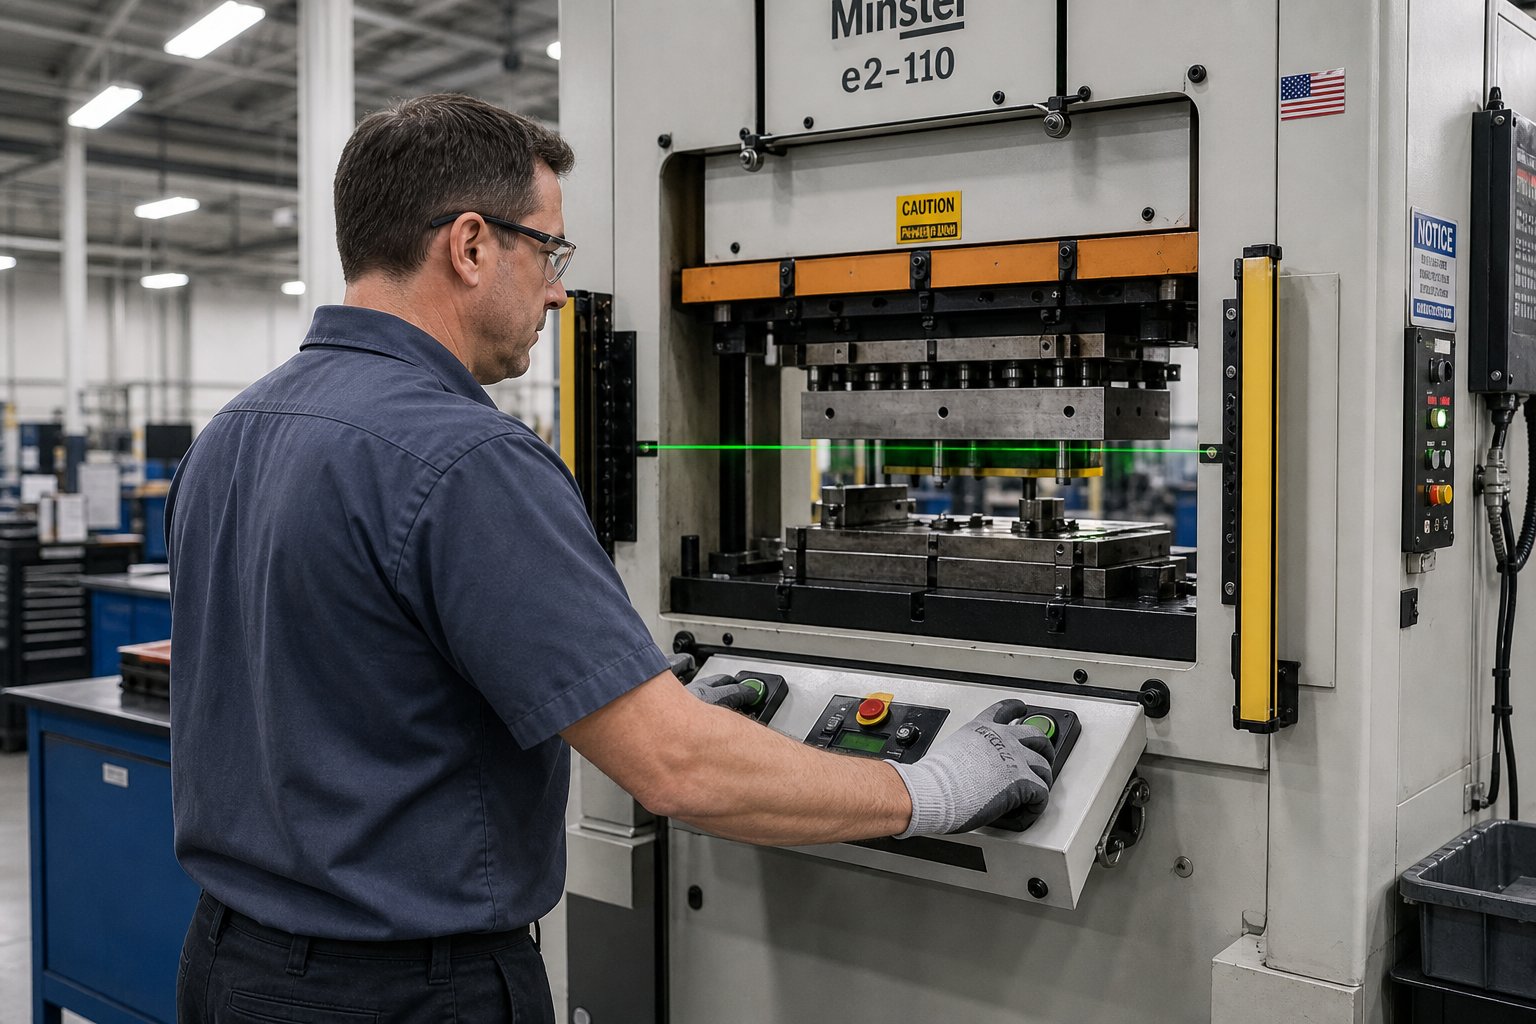
- Dvo-ručne kontrole:Hod preše se aktivira samo kada obje ruke operatera istovremeno uključe odvojene kontrolne tipke, osiguravajući da su ruke podalje od točke rada tijekom zatvaranja matrice. Prema zahtjevima OSHA-e, ove kontrole moraju biti zaštićene od nenamjernog rada i dizajnirane da spriječe aktiviranje osim ako se obje ruke ne koriste istovremeno.
- Uređaji za otkrivanje prisutnosti (svjetlosne zavjese):Fotoelektrična osjetna polja smještena između operatera i točke rada. Ako bilo koji dio rukovateljevog tijela prekine svjetlosnu ravninu tijekom zaveslaja, preša se odmah zaustavlja. Sigurnosna udaljenost od osjetilnog polja do matrice mora zadovoljiti formulu Ds=63 inča/sekundi x Ts, gdje je Ts vrijeme zaustavljanja preše.
- Zaštitne naprave i barijere:Fizička kućišta ili isprepletene barijere koje sprječavaju ruke da dosegnu točku rada osim kroz naznačene otvore koji su u skladu sa zahtjevima za udaljenost/otvor u tablici O-10.
- Mehanizmi protiv-ponavljanja:Upravljačke značajke koje osiguravaju da preša ne može pokrenuti drugi hod bez da operater u potpunosti otpusti i ponovno aktivira kontrole, sprječavajući kružno kretanje.
- Postupci zaključavanja/označavanja:Protokoli obavezne energetske izolacije tijekom promjena matrica, podešavanja ili bilo koje aktivnosti održavanja. Potreban je glavni prekidač napajanja koji se može zaključati u isključenom položaju pri svakom pritisku.
- Sustavi nadzora kočnica:Uređaji koji automatski sprječavaju uzastopne udarce ako se vrijeme zaustavljanja pogorša preko sigurnih granica, prema OSHA 1910.217(b)(14).
- Programi redovitih inspekcija:Tjedno testiranje mehanizama kvačila/kočnice, značajki protiv -ponovljenja i mehanizama s jednim-hodom, s zapisima o održavanju koji potvrđuju sukladnost.
Ovi sustavi rade zajedno kao redundantna sigurnosna arhitektura. D-ručna kontrola drži ruke vani tijekom normalne vožnje bicikla. Svjetlosna zavjesa hvata pogreške. Štitnik barijere sprječava-dohvat oko pristupa. Monitor kočnice osigurava da se preša zapravo može zaustaviti kada se naredi. Uklonite bilo koji sloj i profil rizika dramatično se mijenja.
Ergonomska razmatranja i upravljanje umorom
Ergonomski čimbenici u operacijama ručnog žigosanja predstavljaju jedan od najmanje raspravljanih pokretača troškova u procesu. Ponavljajuće kretanje, dugotrajno stajanje i fizički čin podizanja i postavljanja obradaka stotine ili tisuće puta po smjeni stvaraju kumulativno naprezanje koje utječe i na zdravlje operatera i na kvalitetu dijelova.
Istraživanje namišićno-koštani poremećaji-povezani s radomidentificira točne čimbenike rizika koji su prisutni u radu ručnog prijenosa: ponavljana uporaba gornjih ekstremiteta, snažno stiskanje i dugotrajni nezgrapni položaji. Ove izloženosti su u korelaciji sa udarom ramena, sindromom karpalnog tunela i ozljedama leđa kada se ne kontroliraju.
Specifični ergonomski izazovi u ručnom prijenosu uključuju:
- Ograničenja težine dijelova:Uzastopno podizanje obradaka iznad 5 kg ubrzava zamor ramena i leđa. Dijelovi veći od 10 kg obično zahtijevaju mehaničku pomoć ili rukovanje od dvije-osobe, što remeti dosljednost ciklusa.
- Optimizacija visine stanice:Površine kalupa trebaju biti postavljene u visini lakta (otprilike 900-1100 mm od poda) kako bi se smanjilo savijanje i posezanje iznad glave. Neusklađene visine između stanica prisiljavaju operatera da stalno prilagođava položaj.
- Akumulacija ponavljajućeg pokreta:Matrica s pet-postaja radi pri 4 ciklusa u minuti znači da operater izvodi otprilike 20 različitih pokreta odabiranja-i-postavljanja u minuti, ili preko 9000 po osmo-satnoj smjeni. To ponavljanje povećava stres na zapešća, podlaktice i ramena.
- Učinci trajanja smjene na kvalitetu:Studije dosljedno pokazuju da umor degradira finu motoričku kontrolu i budnost. Varijabilnost vremena ciklusa povećava se kako smjena napreduje, s opadanjem točnosti postavljanja i padom stope otkrivanja grešaka nakon četvrtog ili petog sata neprekidnog rada.
Proizvođači ublažavaju ove učinke kroz nekoliko strategija: rotirajući operatere između stanica za prešanje kako bi se mijenjali obrasci kretanja, zakazivanje obaveznih mikro-pauza svakih 60-90 minuta, korištenje-prostirki protiv umora na mjestima operatera i postavljanje pragova težine dijelova koji aktiviraju mehaničke pomoćne podizače. Neke trgovine ograničavaju ručne prijenose na šest-satnih efektivnih proizvodnih prozora unutar osmosatne smjene, uz proračun vremena za odmor, istezanje i rotaciju stanica.
Veza između ergonomije i kvalitete dijelova je izravna. Operater koji osjeća umor zgloba postavlja dijelove manje precizno. Osoba s opterećenjem leđa nesvjesno ubrzava bicikl kako bi smanjila vrijeme saginjanja. Ove suptilne promjene u ponašanju povećavaju stope otpada i dimenzionalnu varijabilnost na načine koji se ne pojavljuju sve dok se SPC karte ne počnu mijenjati kasno u proizvodnoj seriji. Priznavanje ove stvarnosti ključno je za svakoga tko planira ručne operacije prijenosa, jer to ne utječe samo na sigurnost ljudi, već i na stvarnu cijenu i kvalitetu onoga što izlazi iz tiska.
Ova realnost proizvodnje-ovisne o čovjeku također oblikuje način na koji inženjerski timovi razmišljaju o širem životnom ciklusu žigosanog dijela. Proces koji se uvelike oslanja na dosljednost operatera prirodno postavlja pitanje: u kojoj točki proizvod sazrijeva dovoljno da opravda uklanjanje te varijabilnosti kroz automatizaciju?
Od prototipa do proizvodnje
To pitanje kada automatizirati ne dolazi kao točka iznenadne odluke. Pojavljuje se postupno kako se proizvodni podaci gomilaju, predviđanja potražnje učvršćuju, a jaz između onoga što ručne operacije daju i onoga što posao zahtijeva postaje mjerljiv. Pametni inženjerski timovi ne tretiraju ručno utiskivanje matrice za prijenos kao trajno rješenje ili privremeni kompromis. Oni to tretiraju kao fazu dokazivanja, promišljenu fazu u proizvodnom životnom ciklusu koja potvrđuje sve, od oblikovanja nizova do ponašanja materijala prije ulaganja kapitala u automatizaciju.
Izrada prototipa i validacija dizajna kroz ručni prijenos
Zamislite da ste dizajnirali novi strukturni nosač koji zahtijeva duboko izvlačenje, dva ponovno iscrtavanja, probijanje uzorka i konačno obrezivanje. Geometrija izgleda izvediva u simulaciji, ali simulacija ne bilježi kako se materijal zapravo ponaša na pet stanica za oblikovanje, kako se opruga akumulira od stanice do stanice ili proizvodi li vaša predložena veličina praznog ruba dosljednu kvalitetu ruba nakon obrezivanja. Potrebni su vam fizički dijelovi da biste odgovorili na ta pitanja, a ručna matrica za prijenos za izradu prototipa daje vam upravo tu mogućnost bez troškova i vremena pune automatizacije.
Tijekom prototipa i provjera malog{0}}količina, inženjerski timovi koriste ručni prijenos kako bi postigli nekoliko stvari istovremeno:
- Provjera slijeda formiranja:Radi li planirani redoslijed postaja? Može li materijal preživjeti svako izvlačenje bez pretjeranog stanjivanja? Gnijezde li se srednji oblici pravilno u sljedećim stanicama?
- Optimizacija broja postaja:Početni dizajn matrice mogao bi uključivati šest stanica, ali ručna izvođenja otkrivaju da se stanice tri i četiri mogu kombinirati u jedan pogodak bez ugrožavanja cjelovitosti materijala. To otkriće štedi cijenu alata u vrijednosti cijele stanice u proizvodnoj verziji.
- Validacija protoka materijala:-Ponašanje crtanja u stvarnom svijetu često se razlikuje od FEA predviđanja, posebno na prijelazima polumjera i rubovima rubova. Provođenje stvarnih slijepih uzoraka kroz ručne stanice daje mjerljive podatke o stanjivanju, uzorcima nabora i povratnim vrijednostima koje poboljšavaju simulacijski model.
- Potvrda skupa tolerancija:Značajke koje obuhvaćaju više postaja akumuliraju varijacije položaja. Ručna izvođenja s pažljivim mjerenjem između stanica otkrivaju gdje se troši proračun tolerancije, dopuštajući inženjerima da dodaju značajke lociranja ili ponovne operacije prije nego se posvete konačnom alatu.
Ovaj pristup validaciji odražava štomape puta za skaliranje proizvodnjeopišite sve metode izrade: dokažite proces u maloj količini s fleksibilnim alatima prije ulaganja u-produkcijsku infrastrukturu velike količine. Faza ručnog prijenosa funkcionira poput DVT (Design Validation Test) faze posebno za žigosanje, generirajući fizički dokaz koji podržava ili dovodi u pitanje inženjerske pretpostavke.
Jedna nedovoljno cijenjena prednost: ručna izvođenja omogućuju vam procjenu karakteristika rukovanja dijelom prije specificiranja dizajna hvataljki za automatizaciju. Otkrivate da dio ima tendenciju zalijepiti se u šupljinu stanice dva, ili da se savija kada ga uhvatite na planiranoj točki preuzimanja, ili da neravnine ometaju postavljanje gnijezda na stanici četiri. Ovi uvidi izravno informiraju dizajn automatiziranog sustava prijenosa koji slijedi, sprječavajući skupa iznenađenja srednje-integracije.
Skaliranje s ručnog na automatski prijenos
Najbolje vrijeme za planiranje automatizacije je kada još uvijek radite ručno. Dizajni matrica koji predviđaju buduće robotsko rukovanje koštaju neznatno više unaprijed, ali štede desetke tisuća u retrofitu kada stignu zahtjevi za količinom.
Skaliranje s ručnog na automatsko prijenosno žigosanje nije binarni prekidač. To je planirani prijelaz koji se događa kada se određeni pokazatelji usklade. Inženjerski timovi koji tome pristupaju namjerno izrađuju svoje ručne-fazne matrice imajući na umu kompatibilnost s automatizacijom, tretirajući ručno razdoblje kao prikupljanje podataka za konačnu specifikaciju automatizacije.
Kako u praksi izgleda-dizajn spreman za automatizaciju? Nekoliko ključnih odluka donesenih tijekom faze ručnog alata kasnije se isplati:
- Standardizirani korak stanice:Dizajniranje dosljednih sredi-do-centralnih udaljenosti između svih stanica, čak i ako ručno rukovanje to striktno ne zahtijeva. Robotski prijenosni sustavi preferiraju jednoličan korak jer pojednostavljuje programiranje kretanja i omogućuje identične mehanizme prijenosa između svakog para stanica.
- Definirane zone preuzimanja i vraćanja:{0}}Iako rukovatelj hvata gdje god mu je udobno, dodavanjem ravnih referentnih površina ili određenih kontaktnih područja dizajnu matrice stvaraju se gotove-točke sučelja hvataljke za budući kraj--alata za ruke.
- Odredbe za montažu senzora:Uključivanje rupa s navojem ili značajki za montažu u blizini gnijezda i lociranje igala gdje će dio-sadašnji senzori eventualno biti instalirani. Ovi senzori potvrđuju ispravno postavljanje prije ciklusa preše u automatskom načinu rada.
- Dosljedna visina dijela na visini prijenosa:Postavljanje visine podizača tako da se dio diže na istu visinu na svim stanicama, u skladu s fiksnom ravninom prijenosa koju preferiraju robotske ruke.
Dodatni trošak za ove odredbe tijekom početne konstrukcije matrice je skroman, obično dodaje 5-10% na cijenu ručne matrice. Njihova naknadna oprema kasnije, nakon što je matrica očvrsnuta, provjerena i u proizvodnji, košta znatno više i često zahtijeva povlačenje matrice iz upotrebe na tjedne modifikacije.
Planiranje ulaganja za-dugoročni rast proizvodnje
Planiranje životnog ciklusa proizvodnje prijenosnih kalupa zahtijeva pošteno predviđanje količine u kombinaciji s jasnim okidačkim točkama za odluke o prijelazu. Pogreška koju većina timova čini je to što odluku o-automatizaciji-prema-automatizaciji tretiraju kao budući problem. U trenutku kada potražnja premaši ručni kapacitet, vi ste već u zaostatku, mučite se da odredite automatizaciju dok radite prekovremene smjene kako biste ispunili narudžbe.
Četiri indikatora signaliziraju spremnost za automatizaciju:
- Konzistentna metrika kvalitete:Vaša ručna izvođenja proizvode Cpk vrijednosti iznad 1,33 na kritičnim dimenzijama u više proizvodnih serija. Proces je stabilan i matrica je dokazana. Automatiziranje nestabilnog procesa samo brže proizvodi automatizirani otpad.
- Stabilna vremena ciklusa:Varijacije od-do-operatora u vremenu ciklusa sužene su na manje od 10%. To znači da je slijed oblikovanja dobro-razumljiv i ponovljiv, što znači predvidljive profile robotskog kretanja.
- Predviđanja količine premašuju ručni kapacitet:Kada projekcije potražnje premaše ono što ručni rad u dvije-smjene može pružiti (uzimajući u obzir ergonomske rasporede pauza i realnu dnevnu proizvodnju), gornja granica propusnosti tjera na razgovor.
- Po-dio troška koji prelazi prag rentabilnosti-automatizacije:Koristeći okvir iz odjeljka analize troškova, vaš kumulativni trošak rada po komadu pomnožen s godišnjim volumenom sada premašuje amortizirani trošak kapitala automatizacije. Matematika je pogrešila.
Timovi koji prate ove mjerne podatke od prve ručne proizvodnje imaju prijelazne točke-pokretane podacima, a ne intuitivnim-odlukama. Oni točno znaju kada dolazi do križanja jer su cijelo vrijeme mjerili ulaze.
Još jedno razmatranje: ručna-fazna matrica često nastavlja služiti ulogu čak i nakon što dođe automatizacija. Postaje alat za inženjerske uzorke, iteracije dizajna i proizvodnju varijanti male-količine, dok automatizirana linija obrađuje osnovni dio-velike količine. Umjesto potpunog povlačenja ručne mogućnosti, iskusni proizvođači je održavaju kao paralelni resurs za fleksibilnost koju automatizirane linije, sa svojom programiranom krutošću, ne mogu pružiti.
Ova perspektiva životnog ciklusa preoblikuje način na koji čitate ponudu alata. Matrica navedena za ručni prijenos nije samo proizvodni alat za današnje količine. To je potencijalno prvo ulaganje u više-faznu proizvodnu strategiju, strategiju koja donosi punu vrijednost samo ako također znate kako procijeniti partnere koji će izgraditi i podržati taj alat kroz svaku fazu rasta.
Odabir pravog partnera za utiskivanje kalupa za prijenos
Strategija životnog ciklusa proizvodnje jaka je onoliko koliko je snažna dobavljač koji je provodi. Možete dizajnirati savršen pristup u fazama od ručnih izvođenja prototipa do automatizirane -velike proizvodnje, ali ako partneru koji izrađuje vaš alat nedostaje inženjerska dubina da podrži taj napredak, udarit ćete o zidove sposobnosti u najgorem mogućem trenutku. Znanje kako odabrati dobavljača za žigosanje kalupa za prijenos odvaja timove koji glatko skaliraju od onih koji ponovno pokreću procjenu dobavljača usred-projekta.
Ključne sposobnosti za procjenu u Transfer Die Partner
Ne kvalificira se svaka radionica za žigosanje koja posjeduje prijenosnu prešu kao pravi partner za prijenosnu matricu. Razlika leži u inženjerskim sposobnostima, a ne samo u proizvodnim kapacitetima. Radnja može kompetentno upravljati prijenosom, ali dizajniranje alata s više-stanica koji uravnotežuju težinu oblikovanja, protok materijala i operatersko ili robotsko rukovanje na pet ili više stanica zahtijeva specijalizirano iskustvo koje radnjama za uobičajene poslove često nedostaje.
Prilikom provođenja procjene kvalitete dobavljača kalupa za prijenos, odredite prioritet ovim kriterijima ocjenjivanja:
- Stručnost u dizajnu kalupa za više{0}}stanica:Može li dobavljač pokazati iskustvo u inženjeringu kalupa s četiri ili više stanica za oblikovanje? Zatražite studije slučaja koje pokazuju kako su odredili broj stanica, slijed oblikovanja i protok materijala za složene geometrije. Dobavljači s originalnim mogućnostima proizvođača kalupa za prijenos s više-stanica tečno će govoriti o omjerima smanjenja izvlačenja, srednjoj stabilnosti oblika i-akumulaciji tolerancije među stanicama.
- Iskustvo s konfiguracijama ručnog i robotskog prijenosa:Partneri koji su dizajnirali alate za obje metode razumiju razlike u izgledu, zahtjeve značajki za lociranje i ergonomska razmatranja koja oblikuju arhitekturu matrice. Ovo dvostruko iskustvo posebno je važno ako vaš plan životnog ciklusa predviđa prijelaz s ručnih na automatizirane operacije.
- Simulacija i virtualna validacija:Koristi li dobavljač FEA za simulaciju oblikovanja isoftver za simulaciju prijenosaza provjeru slobodnih staza i sposobnosti SPM-a prije izrade matrice? Kao što stručnjaci iz industrije naglašavaju, puno je lakše promijeniti CAD dizajn nego potpuno izrađenu matricu. Dobavljači koji preskoče ovaj korak prenose troškove otklanjanja pogrešaka na vas tijekom isprobavanja.
- Rukovanje materijalom za veće ili složenije dijelove:Veći obrasci koji imaju tendenciju da se ugibaju tijekom transporta, ploče koje zahtijevaju stezaljke za hvatanje na više točaka i dijelovi koje je potrebno preusmjeriti između stanica zahtijevaju specifično inženjersko znanje prijenosa. Procijenite je li dobavljač rukovao dijelovima na razini veličine i složenosti koju vaš projekt zahtijeva.
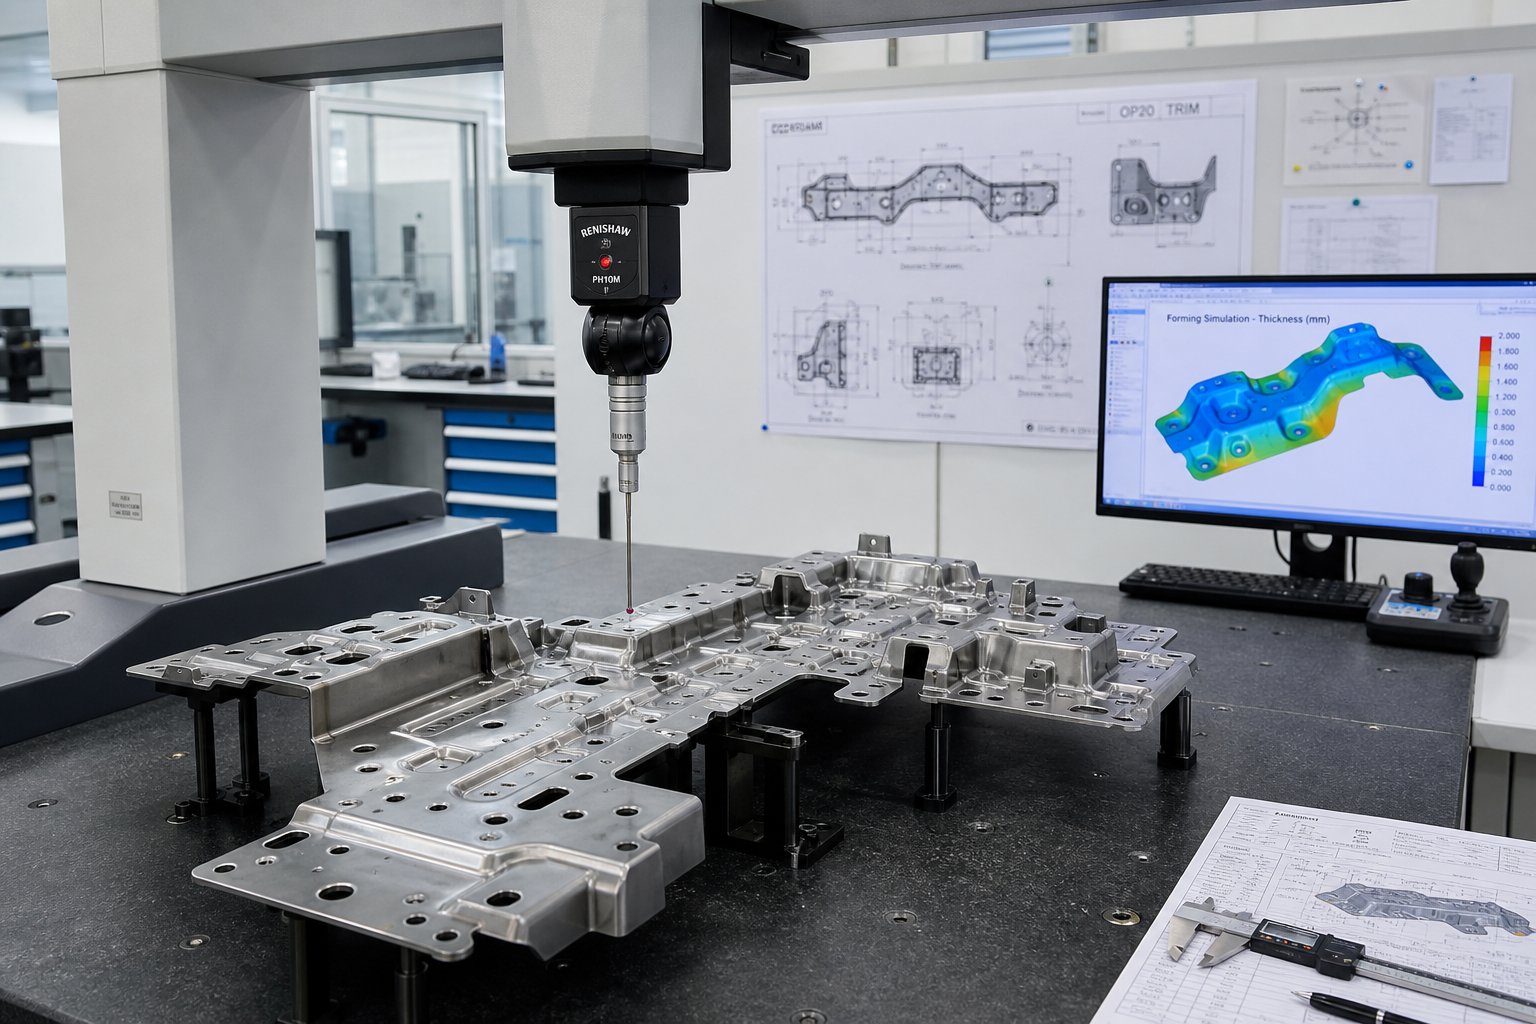
- Mogućnosti provjere tolerancije:Potvrdite da dobavljač upravlja CMM opremom, funkcionalnim mjeračima i SPC programima koji mogu potvrditi dimenzionalne zahtjeve koje zahtijeva vaš dio. Dobavljač koji navodi stroge tolerancije bez mjeriteljske infrastrukture koja bi ih provjerila daje obećanja koja ne može potkrijepiti.
- Dostupnost tiska za isprobavanje:Dobavljači s-kućnim isprobanim prešama koje odgovaraju vašoj proizvodnoj tonaži preše i veličini postolja mogu otkloniti pogreške u alatu prije isporuke. Bez toga, vaš proizvodni tisak postaje platforma za isprobavanje, oduzimajući vaše vrijeme za otklanjanje pogrešaka.
Procjena projektne podrške za složeno oblikovanje s više-stanica
Kriteriji ocjenjivanja partnera za prijenos kalupa za žigosanje nadilaze ono što dobavljač može proizvesti. Jednako je važno što oni mogu projektirati. Složeni dijelovi koji zahtijevaju duboka izvlačenja, višestruka ponovna iscrtavanja, bušenje preko oblikovanih površina i uske pozicione tolerancije između značajki stvorenih na različitim stanicama zahtijevaju suradnju u dizajnu od dobavljača alata.
Postavite potencijalnim partnerima ova pitanja tijekom evaluacije:
- Kako odrediti minimalni broj stanica potrebnih za danu geometriju dijela i materijal?
- Koje alate za simulaciju oblikovanja koristite i možete li podijeliti uzorke izvješća koja pokazuju predviđeno stanjivanje, rizik od bora i kompenzaciju povratnog povrata?
- Kako dizajnirati sustave za lociranje koji kompenziraju varijabilnost položaja operatera u ručnom prijenosu i kako se oni mijenjaju pri prijelazu na robotsko rukovanje?
- Kakav je vaš postupak za prvi-provjeru artikla i odobrenje proizvodnog dijela (PPAP ili ekvivalent)?
- Možete li podržati dizajn-za-povratne informacije o proizvodnosti prije nego što se geometrija zamrzne?
Dobavljači koji nude istinsko inženjersko partnerstvo će se baviti ovim pitanjima tehnički radije nego skrenuti na prodajni jezik. Na primjer,YICHENstrukturira svoje mogućnosti matrice za prijenos štanca oko pomoći inženjerima u procjeni oblikovanja s više-stanica za veće ili složenije dijelove, uz podršku koja obuhvaća konfiguracije robotskog prijenosa i provjeru ponovljivosti. Takva vrsta inženjerskog-pozicioniranja, gdje proces dobavljača počinje zajedničkom procjenom, a ne samo navođenjem cijene, signalizira dubinu projektne podrške koju biste trebali očekivati od bilo kojeg ozbiljnog partnera za prijenos matrica.
Crvene zastavice tijekom procjene uključuju: dobavljače koji navode broj stanica bez pitanja o podacima o mogućnosti oblikovanja vašeg materijala, partnere koji ne mogu objasniti svoju strategiju značajki lociranja za vašu specifičnu geometriju dijela i trgovine koje tretiraju isprobavanje kalupa kao jedno-dnevni događaj, a ne iterativni proces mjerenja, podešavanja i ponovne provjere.
Zašto je stabilna ponovljivost važna za povjerenje proizvodnje
U konačnici, ono što razlikuje funkcionalnu matricu za prijenos od profitabilne je ponovljivost u proizvodnim serijama. Matrica koja proizvodi dobre dijelove tijekom isprobavanja, ali se povlači nakon 5000 pogodaka stvara skrivene troškove kroz povećanu inspekciju, aktivnosti zadržavanja i izbjegavanje kvalitete kupaca. Vaša bi procjena trebala ispitati kako dobavljač osigurava stabilnost dimenzija tijekom cijelog proizvodnog vijeka alata.
Ključni faktori ponovljivosti za procjenu:
- Izbor alatnog čelika i toplinska obrada:Alatni čelici D2, A2 i M2 s pravilnim kaljenjem i popuštanjem otporni su na trošenje na površinama za oblikovanje i oštricama. Pitajte koje materijale dobavljač navodi za visoko-potrošne stanice i kako određuju kada je potrebna zamjena umetaka.
- Planiranje preventivnog održavanja:Daje li dobavljač preporučeni raspored održavanja povezan s brojem pogodaka? Kao što dokumentira istraživanje kontrole kvalitete iz ITD Precisiona, planiranje proaktivnog održavanja alata na temelju proizvodnih ciklusa, a ne kvarova, produljuje životni vijek alata i održava kvalitetu dijelova tijekom dužih izvođenja.
- SPC podaci iz isprobavanja i početne proizvodnje:Dobavljači koji isporučuju Cpk podatke uz prve-dijelove artikla pokazuju sposobnost procesa, a ne samo usklađenost dimenzija na nekolicini uzoraka.
- Dokumentirani prozori procesa oblikovanja:Postavke tonaže, specifikacije podmazivanja, kriteriji za pozicioniranje praznina i prihvatljivi rasponi svojstava materijala trebaju biti dokumentirani i isporučeni s alatom. Bez toga, vaš proizvodni tim pogađa parametre koje je proizvođač alata već optimizirao tijekom razvoja.
Povjerenje u proizvodnju dolazi od spoznaje da će broj dijela 10.000 odgovarati dijelu broj 10 unutar vašeg raspona tolerancije. To se povjerenje gradi tijekom odabira dobavljača, a ne otkriva se nakon što alat stigne na vaš pod. Partner za utiskivanje matrice za prijenos kojeg odaberete oblikuje ne samo ono što danas plaćate za alat, već i kako izgledaju vaši troškovi kvalitete, stope otpada i zadovoljstvo kupaca tijekom cijelog vijeka proizvodnje dijela.
Često postavljana pitanja o ručnom utiskivanju matrica za prijenos
1. Koja je razlika između ručnog prijenosa matrice i progresivnog matrice?
Kod progresivnog utiskivanja, kontinuirana metalna traka prolazi kroz stanice dok ostaje pričvršćena na noseću traku do konačnog rezanja. Ručno utiskivanje kalupa za prijenos koristi pojedinačne slobodno-stojeće praznine koje operater fizički premješta između zasebnih stanica kalupa. To omogućuje rotiranje, okretanje ili premještanje izratka između operacija, omogućujući složene geometrije poput dubokog izvlačenja i više-osnog oblikovanja koje progresivni matrice-uvučene trakom ne mogu proizvesti. Progresivni matrice su izvrsne u velikim-manjim dijelovima, dok ručni prijenos obrađuje srednje-do-velike dijelove sa složenom geometrijom u manjim volumenima.
2. Koje količine proizvodnje opravdavaju ručno utiskivanje matrice za prijenos u odnosu na automatizirani prijenos?
Ručno utiskivanje matrica za prijenos obično je najekonomičnije za godišnje količine između 1.000 i 50.000 dijelova. Točka-rentabilnosti gdje automatizirani prijenos postaje-isplativiji općenito pada između 50.000 i 150.000 dijelova godišnje, ovisno o složenosti dijelova, vremenu ciklusa, stopama rada i troškovima integracije automatizacije. Ručni prijenos nosi niža kapitalna ulaganja, ali veće troškove rada po-dijelu, pa kako se obujam povećava, akumulirani troškovi rada na kraju premašuju početna ulaganja u automatizaciju raspoređena na više dijelova.
3. Koja se odstupanja mogu postići ručnim utiskivanjem matrica za prijenos?
Ručno utiskivanje matrica za prijenos može postići tolerancije od približno ±0,05 mm na oblikovanim elementima i ±0,03 mm na mjestima probušenih rupa, sa stanicama za precizno kovanje koje dosežu ±0,02 mm na kritičnim površinama. Međutim, varijabilnost položaja operatera uvodi faktor koji automatski sustavi eliminiraju. Dobro-osmišljene značajke lociranja kao što su pilotske igle, blokovi gnijezda i mjerne tračnice kompenziraju vođenjem obratka u točan položaj bez obzira na male varijacije u položaju operatera, održavajući strogu kontrolu dimenzija tijekom proizvodnih serija.
4. Koji su sigurnosni sustavi potrebni za operacije štancanja ručnog prijenosa?
Ručno utiskivanje kalupa za prijenos zahtijeva slojevite sigurnosne sustave prema standardima OSHA 1910.217. Osnovni elementi uključuju dvije-ručne kontrole koje osiguravaju da su obje ruke slobodne tijekom ciklusa prešanja, svjetlosne zavjese-osjećanja prisutnosti koje zaustavljaju prešu ako operater prekine ravninu senzora, fizičke štitnike ili zapreke, mehanizme protiv-ponavljanja koji sprječavaju nenamjerne druge udarce, sustave za nadzor kočnica i postupke zaključavanja/označavanja za održavanje. Ove redundantne zaštite osiguravaju da niti jedan kvar ne može rezultirati ozljedom operatera tijekom procesa prijenosa.
5. Kako ocjenjujete i odabirete dobavljača štanca za prijenos?
Ocijenite dobavljače na temelju stručnosti u dizajnu kalupa s više-stanica (četiri ili više stanica za oblikovanje), iskustva s konfiguracijama ručnog i robotskog prijenosa, mogućnosti FEA simulacije oblikovanja, znanja o rukovanju materijalima za veće ili složenije dijelove, infrastrukture za provjeru tolerancije kao što je CMM oprema i SPC programi, te-dostupnosti tiska za probu unutar tvrtke. Dobavljači poput YICHEN-a nude inženjersku-podršku za daljnje ocjenjivanje za-mještajne matrice za prijenos, pomažući inženjerima da procijene izvedivost oblikovanja prije nego što se posvete alatu. Crvene zastavice uključuju navođenje broja stanica bez pitanja o mogućnosti oblikovanja materijala ili nemogućnosti objašnjenja strategije značajki lociranja za vašu specifičnu geometriju.


